

Dalam lanskap dinamis operasi pelabuhan modern, peran Kendaraan Berpemandu Otomatis (AGV) Pengangkut Kontainer menjadi semakin penting. Sebagai pemasok terkemuka AGV Pengangkut Kontainer, kami memahami beragam tantangan yang ditimbulkan oleh tata letak pelabuhan yang berbeda dan telah mengembangkan solusi inovatif untuk memastikan adaptasi yang lancar. Postingan blog ini menggali seluk-beluk bagaimana AGV kami dirancang untuk berkembang di berbagai lingkungan pelabuhan.
Memahami Keberagaman Tata Letak Pelabuhan
Pelabuhan di seluruh dunia hadir dalam berbagai bentuk dan ukuran, masing-masing dengan tata letak dan persyaratan operasional yang unik. Beberapa pelabuhan memiliki ciri ruang yang luas dan terbuka dengan jalur yang panjang dan lurus, sedangkan pelabuhan lainnya lebih padat, memiliki saluran sempit dan persimpangan yang rumit. Selain itu, penanganan berbagai jenis peti kemas, seperti peti kemas standar berukuran 20 kaki dan 40 kaki, serta peti kemas khusus, menambah kompleksitas operasional pelabuhan.
Salah satu jenis tata letak pelabuhan yang umum adalah tata letak linier, di mana kontainer ditumpuk dalam barisan panjang yang sejajar dengan dermaga. Tata letak ini sering ditemukan di pelabuhan-pelabuhan besar dan modern dan dirancang untuk memaksimalkan penggunaan ruang dan memfasilitasi penanganan peti kemas secara efisien. Tipe lainnya adalah tata letak kluster, di mana kontainer dikelompokkan menjadi beberapa kluster, yang lebih cocok untuk pelabuhan yang lebih kecil atau yang memiliki ruang terbatas. Ada juga tata letak hibrid yang menggabungkan elemen desain linier dan cluster.
Kemampuan beradaptasi melalui Sistem Navigasi Tingkat Lanjut
Inti dari kemampuan AGV Pengangkut Kontainer kami untuk beradaptasi dengan tata letak pelabuhan yang berbeda adalah sistem navigasinya yang canggih. AGV kami dilengkapi dengan kombinasi teknologi, termasuk pemindai laser, unit pengukuran inersia (IMU), dan GPS, untuk memastikan penentuan posisi yang akurat dan andal.
Pemindai laser berperan penting dalam memetakan lingkungan sekitar secara real - time. Mereka memancarkan sinar laser dan mengukur waktu yang dibutuhkan sinar tersebut untuk memantul kembali dari objek di sekitarnya. Data ini kemudian digunakan untuk membuat peta 3D detail area pelabuhan, memungkinkan AGV mendeteksi rintangan, menavigasi di sekitarnya, dan mengikuti jalur yang ditentukan.
IMU memberikan informasi tentang orientasi dan akselerasi AGV, yang penting untuk menjaga stabilitas dan ketepatan pergerakan. Dengan terus memantau pergerakan AGV, IMU membantu memperbaiki setiap penyimpangan dari jalur yang direncanakan, memastikan pengoperasian yang lancar dan efisien.
Teknologi GPS digunakan untuk penentuan posisi jarak jauh dan khususnya berguna di pelabuhan besar dengan area terbuka. Hal ini memungkinkan AGV untuk menentukan posisi absolutnya di dalam pelabuhan, memungkinkannya untuk bernavigasi di antara area yang berbeda secara akurat. Namun, sinyal GPS dapat dipengaruhi oleh faktor-faktor seperti gedung tinggi dan kondisi cuaca buruk. Oleh karena itu, AGV kami menggunakan GPS yang dikombinasikan dengan teknologi navigasi lainnya untuk memastikan pengoperasian yang andal di segala situasi.

Fleksibilitas dalam Gerakan dan Kemampuan Manuver
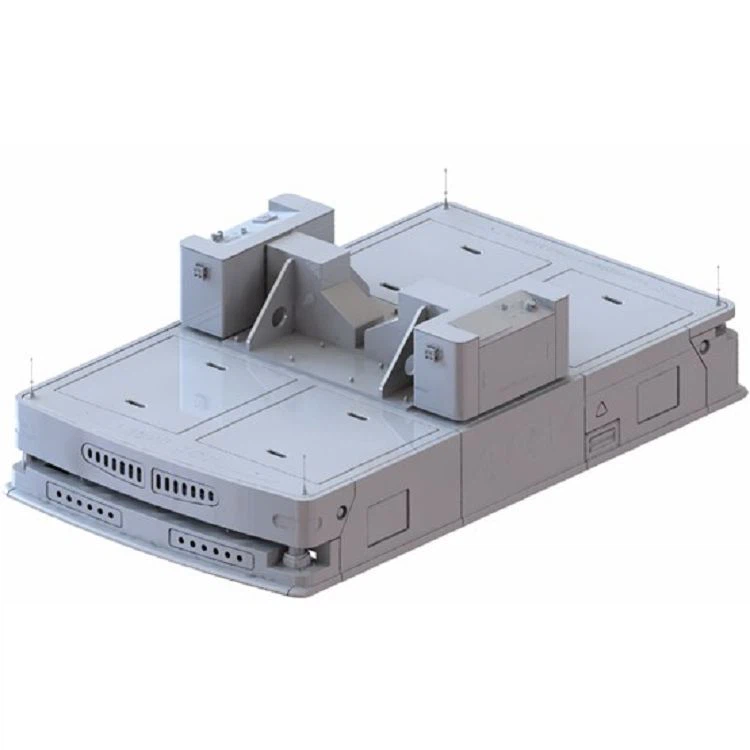
AGV Pengangkut Kontainer kami dirancang dengan tingkat fleksibilitas tinggi dalam pergerakan dan kemampuan manuver, yang penting untuk beradaptasi dengan tata letak pelabuhan yang berbeda. Mereka mampu bergerak ke berbagai arah, termasuk maju, mundur, ke samping, dan bahkan berputar di tempat. Kemampuan ini memungkinkan mereka menavigasi jalan sempit, tikungan tajam, dan persimpangan rumit dengan mudah.
AGV juga dilengkapi dengan sistem kemudi canggih yang dapat mengatur sudut kemudi setiap roda secara mandiri. Fitur ini, yang dikenal sebagai kemudi omni - direction, memberikan kontrol dan presisi yang lebih baik selama pergerakan. Misalnya, di pelabuhan dengan tata letak cluster di mana kontainer dikelompokkan secara berdekatan, AGV dapat menggunakan kemudi segala arah untuk memposisikan dirinya secara akurat untuk bongkar muat kontainer.
Selain itu, AGV kami memiliki desain modular yang memungkinkan penyesuaian yang mudah. Kami dapat menyesuaikan ukuran, bentuk, dan daya dukung muatan AGV sesuai dengan kebutuhan spesifik pelabuhan. Misalnya, di pelabuhan yang sebagian besar menangani kontainer berukuran besar, kami dapat menyediakan AGV dengan daya dukung muatan yang lebih tinggi dan platform yang lebih besar.
Integrasi dan Komunikasi Perangkat Lunak
Untuk memastikan pengoperasian yang lancar di berbagai tata letak pelabuhan, AGV Pengangkut Kontainer kami terintegrasi dengan sistem perangkat lunak canggih. Sistem perangkat lunak ini bertanggung jawab atas tugas-tugas seperti perencanaan jalur, manajemen lalu lintas, dan komunikasi dengan peralatan pelabuhan lainnya.
Perangkat lunak perencanaan jalur menggunakan data yang dikumpulkan dari sensor navigasi untuk menghitung jalur optimal bagi AGV untuk mencapai tujuannya. Hal ini memperhitungkan faktor-faktor seperti tata letak pelabuhan, lokasi hambatan, dan kondisi lalu lintas. Perangkat lunak ini juga dapat menyesuaikan jalur secara real – time jika ada perubahan lingkungan, seperti munculnya hambatan baru.
Perangkat lunak manajemen lalu lintas digunakan untuk mengoordinasikan pergerakan beberapa AGV di dalam pelabuhan. Ini memastikan bahwa AGV tidak bertabrakan satu sama lain dan mengikuti peraturan lalu lintas yang ditentukan. Misalnya, AGV dapat menetapkan prioritas pada AGV tertentu berdasarkan tugasnya, misalnya AGV yang membawa kontainer dengan prioritas tinggi.
AGV kami juga memiliki kemampuan untuk berkomunikasi dengan peralatan pelabuhan lainnya, seperti crane dan sistem penyimpanan kontainer. Komunikasi ini dicapai melalui jaringan nirkabel, memungkinkan pertukaran informasi tanpa hambatan. Misalnya, ketika AGV mendekati crane untuk memuat kontainer, AGV dapat mengirimkan sinyal ke crane untuk menunjukkan kedatangan dan posisinya, sehingga memastikan pengoperasian yang efisien dan terkoordinasi.
Aplikasi Dunia Nyata dan Studi Kasus
AGV Pengangkut Kontainer kami telah berhasil diterapkan di pelabuhan-pelabuhan di seluruh dunia, masing-masing dengan tata letak dan persyaratan operasional yang unik. Misalnya, di pelabuhan internasional besar dengan tata letak linier, AGV kami digunakan untuk mengangkut kontainer antara dermaga dan tempat penumpukan kontainer. Sistem navigasi canggih dan kemampuan pergerakan kecepatan tinggi AGV telah meningkatkan efisiensi penanganan peti kemas di pelabuhan ini secara signifikan.
Di pelabuhan yang lebih kecil dengan tata letak cluster, fleksibilitas AGV kami dalam pergerakan dan kemampuan manuver sangatlah penting. Mereka dapat dengan mudah menavigasi ruang sempit di antara kelompok kontainer, sehingga mengurangi waktu dan upaya yang diperlukan untuk transportasi kontainer.
Rangkaian Produk dan Solusi Tambahan
Sebagai pemasok komprehensif AGV tak berawak luar ruangan, kami menawarkan berbagai macam produk selain AGV Pengangkut Kontainer. KitaAGV Transportasi Pelabuhandirancang khusus untuk berbagai tugas transportasi terkait pelabuhan, memberikan solusi berkinerja tinggi untuk berbagai operasi pelabuhan.
KitaLogistik di The Park AGVscocok untuk taman logistik, di mana mereka dapat secara efisien menangani pengangkutan barang di dalam taman. Dan milik kitaPenggerak Angkut Turbin Angin AGVadalah solusi khusus untuk pengangkutan komponen turbin angin skala besar.
Kontak untuk Pengadaan dan Konsultasi
Jika Anda tertarik dengan AGV Pengangkut Kontainer kami atau produk AGV tak berawak luar ruangan kami yang lain, kami mengundang Anda untuk menghubungi kami untuk pengadaan dan konsultasi. Tim ahli kami siap memberi Anda informasi terperinci, solusi khusus, dan dukungan teknis untuk memenuhi kebutuhan spesifik pengoperasian pelabuhan Anda.
Referensi
- Levinson, M. (2006). Kotak: Bagaimana Kontainer Pengiriman Membuat Dunia Lebih Kecil dan Perekonomian Dunia Lebih Besar. Pers Universitas Princeton.
- Vis, IFA, & de Koster, R. (2003). Pemindahan muatan peti kemas di terminal peti kemas: Gambaran umum. Jurnal Riset Operasional Eropa, 147(1), 1 - 16.
- Dong, S., & Lagu, D. (2012). Tinjauan model riset operasi di terminal peti kemas. Kebijakan & Manajemen Maritim, 39(3), 203 - 223.


